Une bactérie de trois micromètres capable de capturer des nanoplastiques. Des bâtonnets magnétiques qui circulent parmi des contaminants invisibles. Des enzymes transportées jusqu’à la surface d’un polymère pour en rompre les liaisons chimiques.
Dans les laboratoires, la dépollution de l’eau fait intervenir des objets microscopiques capables de se déplacer, de s’assembler et de transporter leurs propres fonctions de capture ou de dégradation.
Leur mobilité répond à une contrainte physique : lorsqu’un contaminant est dispersé dans l’eau, son élimination dépend de sa rencontre avec une surface active. Le mouvement peut favoriser ces contacts, renouveler les échanges avec le matériau et améliorer certaines réactions chimiques.
En 2025, des chercheurs ont montré dans une étude publiée dans ACS Nano que le guidage collectif de bactéries magnétiques augmentait de 33 points de pourcentage le retrait de microplastiques modèles. Deux publications de 2026 ont prolongé ces recherches, l’une dans Environmental Science: Nano, avec des adsorbants poreux mobiles, l’autre dans Communications Materials, avec des microrobots transportant des enzymes capables d’attaquer les polymères.
Des bactéries vivantes pour capturer les microplastiques
Magnetospirillum magneticum possède deux propriétés exploitées en microrobotique. Ses flagelles assurent sa propulsion et ses magnétosomes, des structures intracellulaires contenant des cristaux de magnétite, lui permettent de s’orienter sous l’effet d’un champ magnétique.
En juillet 2025, des chercheurs de la VSB-Technical University of Ostrava, en République tchèque, ont utilisé ces bactéries comme microrobots vivants pour collecter des microplastiques et des nanoplastiques.
Sous un champ magnétique tournant, elles adoptent un mouvement collectif tridimensionnel et capturent les particules plastiques rencontrées grâce aux interactions avec leur surface cellulaire.
L’étude publiée dans ACS Nano, chez ACS Publications, compare leur efficacité avec et sans guidage magnétique collectif.
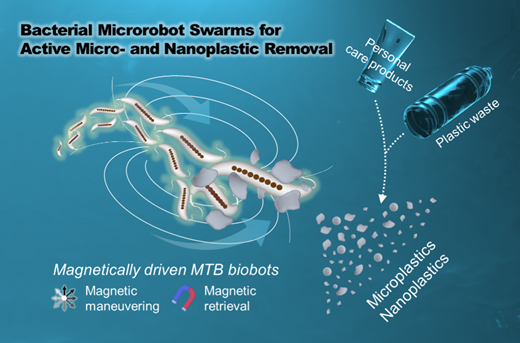
Sous un champ de 5 milliteslas à une fréquence de 0,5 hertz, 83 % des microplastiques de polystyrène sont retirés, contre 50 % lorsque les bactéries se déplacent par leur propulsion naturelle.
Organisation tridimensionnelle de microrobots vivants inspirée du mouvement collectif des bancs de poissons. © ACS Nano, 2025
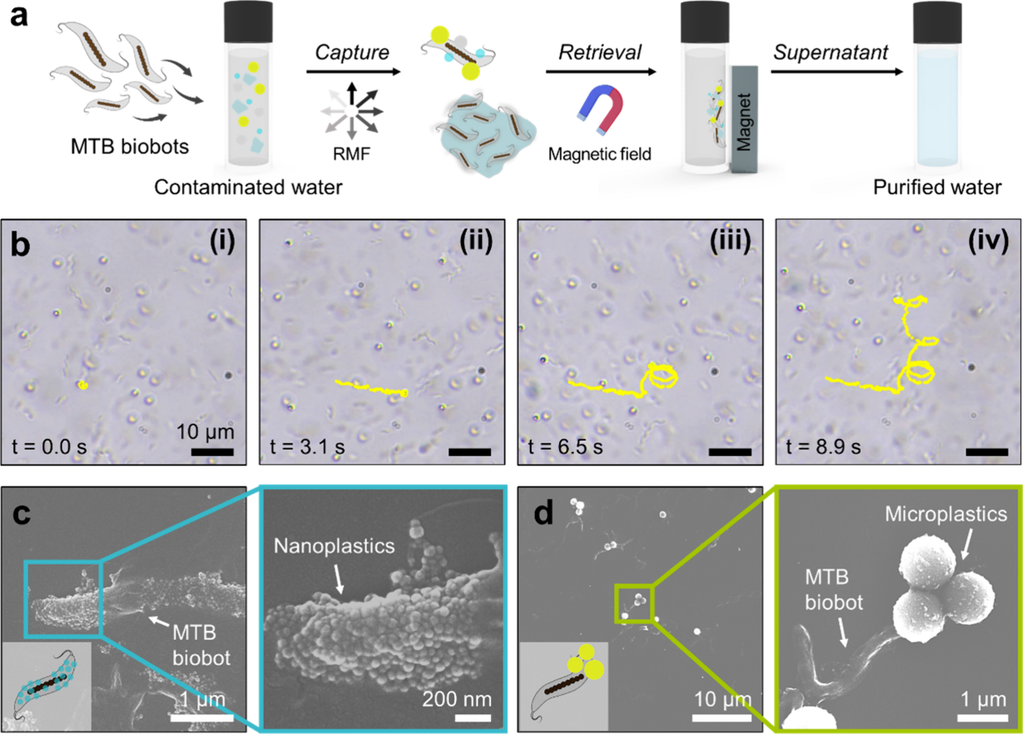
Capture de microplastiques et nanoplastiques de polystyrène par des bactéries magnétotactiques.
a – Protocole expérimental. b – Trajectoire d’un microplastique pendant sa capture.
c, d – Images de microscopie électronique des particules capturées. © ACS Nano, 2025
L’effet varie selon les contaminants. Pour des nanoplastiques de 50 nanomètres, le retrait atteint 89 %, mais le gain lié au guidage est plus faible : les interactions avec la surface bactérienne favorisent déjà leur capture.
Les chercheurs ont également obtenu 79 % de retrait des microplastiques modèles dans l’eau du robinet et 77 % dans l’eau de rivière. Après traitement, les bactéries et les plastiques capturés sont collectés par séparation magnétique.
La comparaison montre que la locomotion peut accroître la capture sans modifier la composition du matériau actif. L’ampleur du bénéfice dépend cependant de la taille et des propriétés de surface des contaminants.
Des bâtonnets poreux pour collecter les nanoplastiques
Le 7 avril 2026, des chercheurs de la Brno University of Technology ont publié dans Environmental Science: Nano, chez la Royal Society of Chemistry une architecture entièrement synthétique, baptisée MILBots.
Ces microrobots sont fabriqués à partir de structures métallo-organiques à base de fer, transformées thermiquement en bâtonnets poreux associant carbone et oxydes de fer.
Leur surface fournit des sites d’adsorption, tandis que leurs propriétés magnétiques permettent de contrôler leur déplacement sous un champ tournant.
Les chercheurs rapportent 78 % de retrait de nanoplastiques de polystyrène de 30 nanomètres, ainsi qu’une capacité maximale d’adsorption de 229 milligrammes par gramme de matériau. Leur documentation expérimentale complémentaire indique également une adsorption d’environ 48 % au bout de dix minutes. Ces deux valeurs correspondent à des indicateurs distincts et ne constituent pas une comparaison directe entre particules mobiles et immobiles.
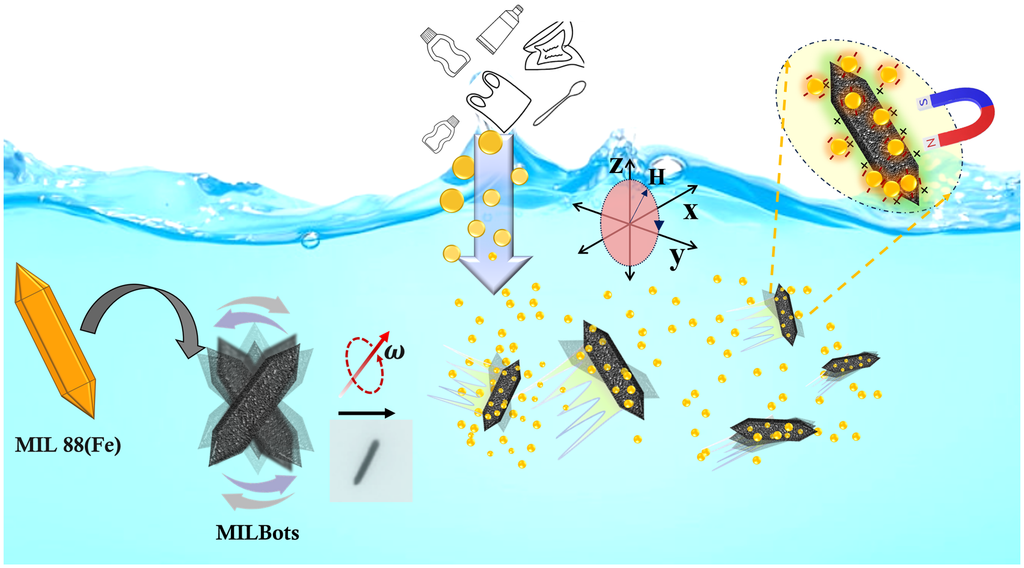
Architecture de microrobots synthétiques à base d’oxydes de fer et de carbone poreux, obtenus par transformation thermique
d’une structure métallo-organique. © Environmental Science: Nano, 2026
Les MILBots associent la porosité d’un adsorbant et la possibilité d’une locomotion magnétique contrôlée.
La publication démontre leur capture active de nanoplastiques modèles en solution aqueuse, sans établir leur performance dans une installation de traitement des eaux usées.
Déplacement des microrobots MILBots sous l’effet d’un champ magnétique contrôlé. © Environmental Science: Nano, 2026
Des enzymes mobiles pour attaquer les polymères
La capture permet d’extraire les particules plastiques sans nécessairement modifier leur composition. D’autres microrobots transportent une activité enzymatique destinée à rompre les liaisons chimiques du polymère.
Le 9 octobre 2026, des chercheurs du Consiglio Nazionale delle Ricerche, en Italie, ont publié dans Communications Materials, chez Nature Portfolio des travaux sur des microrobots biohybrides constitués de particules cubiques d’hématite décorées d’or et fonctionnalisées par des enzymes.
Dans l’obscurité, les particules forment des structures filamentaires. Sous lumière bleue, les assemblages se dispersent et libèrent des microrobots autopropulsés.
Les chercheurs ont appliqué ce comportement au polylactide (PLA), un polyester utilisé dans certains plastiques biosourcés.
La dispersion des microrobots augmente l’exposition des enzymes et renouvelle leurs contacts avec la surface du polymère. L’hydrolyse de certaines liaisons ester produit des fragments moléculaires solubles, identifiés par spectrométrie de masse. La microscopie électronique révèle parallèlement une érosion localisée du plastique.
L’étude établit une dégradation enzymatique favorisée par le déplacement et la réorganisation des particules, sans démontrer la décomposition complète du PLA.
La lumière permet ici de modifier la distribution des surfaces enzymatiques actives. Des catalyseurs initialement regroupés deviennent mobiles et accèdent à différentes zones du matériau.
Transition des microrobots biohybrides d’un mouvement collectif à un déplacement individuel, sous l’effet de la lumière. © Communications Materials, 2026
Capturer les contaminants, récupérer la matière active
Les microrobots dépolluants restent expérimentaux. Leur exploitation industrielle nécessiterait de maîtriser la récupération des particules introduites dans l’eau, tout en conservant leurs performances après plusieurs utilisations.
La séparation magnétique testée en station d’épuration
En Espagne, Captoplastic développe un agent de capture magnétique réutilisable qui adhère aux microplastiques, favorise leur agrégation et permet leur extraction.
En janvier 2026, l’entreprise et Canal de Isabel II ont mis en service une installation pilote à la station d’épuration d’Arroyo del Soto, à Móstoles, près de Madrid.
Le dispositif peut traiter jusqu’à 100 000 litres d’eaux usées par heure. Des essais antérieurs, réalisés à plus petite échelle sur une installation de 5 000 litres par heure, avaient montré un retrait d’environ 90 % des microplastiques. Le pilote doit désormais évaluer les performances de capture et la réutilisation de l’agent magnétique à un débit supérieur.
Technologie de Captoplastic, qui utilise un agent de capture magnétique pour extraire les microplastiques de l’eau et permettre la récupération du matériau utilisé pour leur séparation. © Captoplastic
L’Irlandais Fionn Ferreira, fondateur de Fionn & Co., a développé une autre méthode utilisant un ferrofluide dont les particules magnétiques s’associent aux microplastiques.
En 2023, l’Office européen des brevets documentait un prototype retirant plus de 85 % des particules en un passage, avec récupération de la majeure partie du ferrofluide. Ce résultat ne démontre pas une exploitation industrielle continue.
Ces procédés ne reposent pas sur des microrobots locomoteurs. Ils fournissent une référence industrielle ou préindustrielle sur la séparation de matériaux magnétiques mis au contact des contaminants, sans établir la viabilité économique de la microrobotique.
Procédé de Fionn Ferreira, qui utilise un ferrofluide pour capter les microplastiques et les extraire de l’eau par aimantation. Le prototype présenté en 2023 retirait plus de 85 % des particules en un passage. © Office européen des brevets, 2023
La mobilité à l’épreuve du traitement réel
Les matériaux actifs dispersés dans l’eau doivent pouvoir être récupérés sans laisser une nouvelle contamination. Leur stabilité, les pertes de particules et les substances éventuellement libérées pendant le traitement doivent être évaluées au fil des cycles.
La composition de l’eau intervient également dans les performances. Les matières organiques peuvent occuper les sites d’adsorption, les sels modifier les interactions entre particules et la turbidité limiter l’activation des matériaux sensibles à la lumière.
Le gain devient moins important lorsque les contaminants adhèrent déjà efficacement aux surfaces bactériennes.
Les matériaux mobiles pourraient ainsi trouver leur utilité dans des volumes confinés, où les contaminants sont dispersés et où leur rencontre avec un adsorbant fixe limite l’efficacité du traitement. Leur intérêt dépendra du gain obtenu à quantité de matériau et énergie comparables, ainsi que de la possibilité de les extraire après intervention.
La propriété décisive apparaît alors dans les expériences sur les bactéries : un même collecteur peut présenter des performances différentes selon son mode de déplacement.
Les expériences révèlent une propriété nouvelle pour la dépollution : à composition chimique identique, le déplacement du matériau peut modifier la quantité de contaminants capturés.