Le 8 octobre, la Journée mondiale du poulpe a mis à l’honneur un animal dont l’anatomie intéresse directement la robotique : huit bras sans squelette rigide, des centaines de ventouses sensorielles et environ deux tiers de ses quelque 500 millions de neurones situés hors du cerveau central.
Un bras robotique industriel concentre ses mouvements dans une succession d’articulations associées à des moteurs, transmissions, capteurs et commandes. Le bras du poulpe répartit flexion, torsion, allongement, adhérence et perception dans une structure continue.
Du poulpe au corps robotique continu
Dès 2009, le programme européen OCTOPUS, coordonné par la Scuola Superiore Sant’Anna, a transposé les capacités sensorimotrices du poulpe dans un robot à huit bras. Actionneurs souples, capteurs tactiles distribués, matériaux à rigidité variable et contrôle décentralisé formaient les principales briques du projet, financé à hauteur de 7,6 millions d’euros par l’Union européenne.
Cette recherche s’est prolongée avec CFD-OctoProp, mené entre 2011 et 2014. Le projet s’est concentré sur la propulsion pulsée des céphalopodes : une enveloppe souple se contracte et expulse l’eau à travers une tuyère, selon le principe mécanique du manteau.
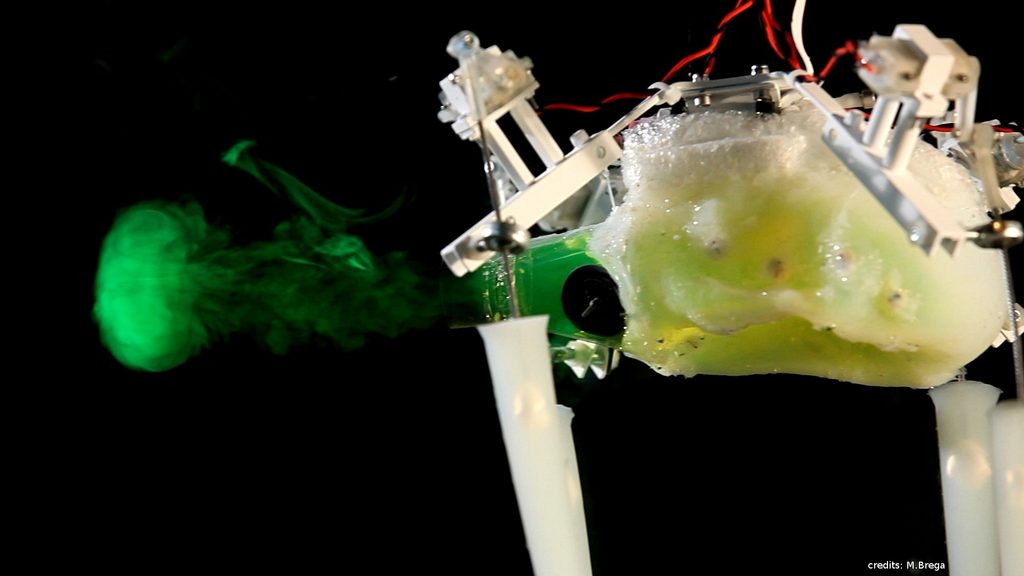
PoseiDRONE matérialise le passage du corps déformable du céphalopode vers une architecture robotique sous-marine où la forme de la structure participe directement au déplacement. © CORDIS – CFD-OctoProp.
Répartir le mouvement dans toute la structure
En mai 2026, une équipe de l’Istituto Italiano di Tecnologia a publié dans Nature Machine Intelligence un bras souple de 410 mm, conique, commandé par trois tendons et équipé de dix ventouses artificielles. La traction d’un tendon déforme plusieurs régions à la fois, tandis que les conduites pneumatiques et les composants intégrés influent eux-mêmes sur la rigidité du bras.
Les dix ventouses sont regroupées en quatre circuits pneumatiques afin de limiter le nombre de tubes traversant la structure. Le prototype distribue ainsi l’actionnement et la perception le long d’un même corps déformable.
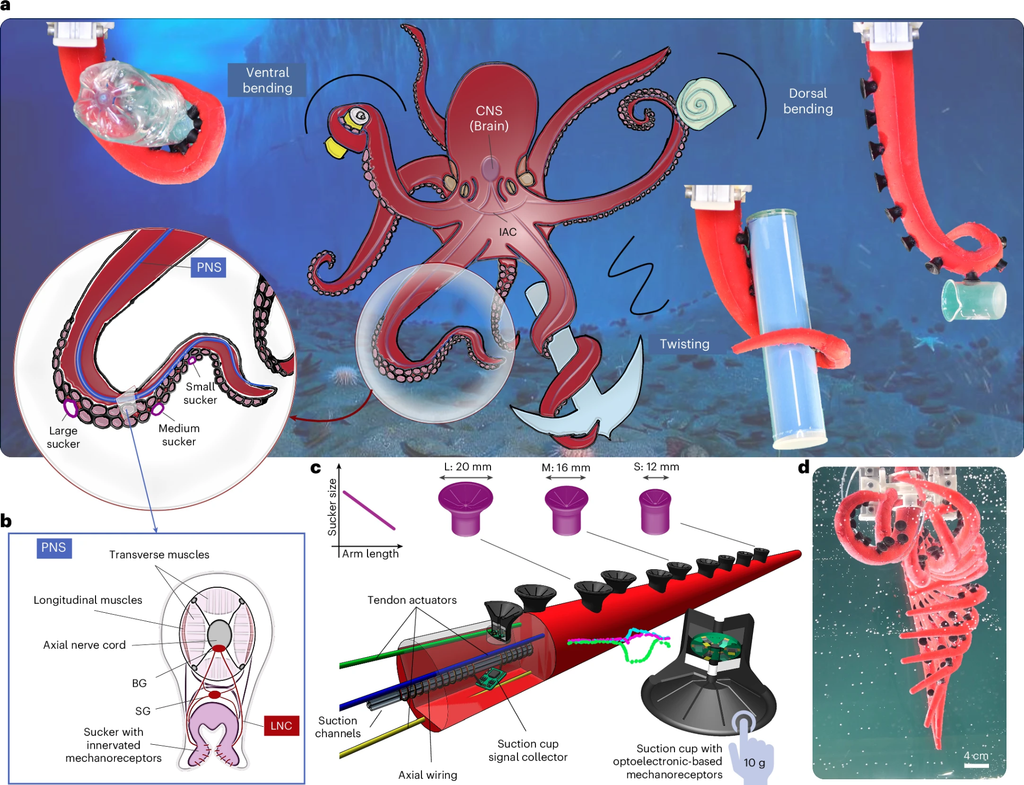
Le modèle biologique et son équivalent robotique mettent en regard une même organisation distribuée : perception le long du bras, traitement périphérique et coordination centrale. © Nature Machine Intelligence.
Une étude publiée en mars 2026 dans Cyborg and Bionic Systems ajoute la rigidité variable à cette architecture. Son préhenseur sous-marin possède six bras contenant des polymères à mémoire de forme. Le matériau s’assouplit pour épouser l’objet puis se rigidifie pour maintenir la prise.
L’eau contribue au refroidissement nécessaire au changement d’état. Dans certaines configurations expérimentales, la rigidification a plus que doublé la force de préhension.
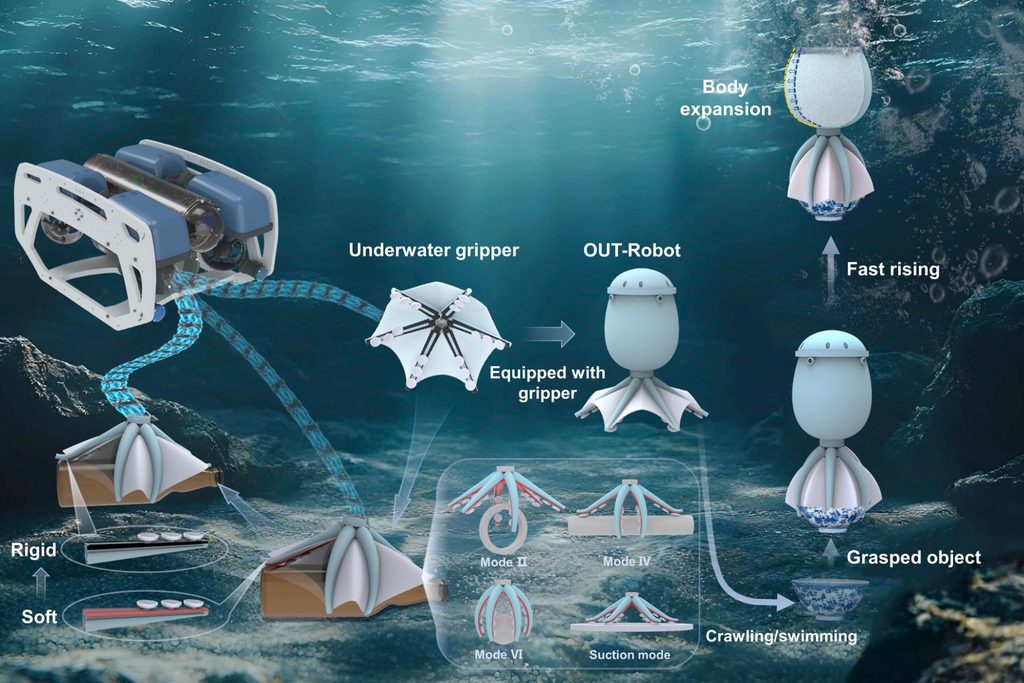
Le préhenseur est intégré à un robot sous-marin capable de propulsion par jet, de déplacement par les bras et d’ajustement de sa flottabilité au cours du cycle de saisie. © Cyborg and Bionic Systems.
SpiRobs inscrit la spirale du poulpe dans la structure du robot
À l’University of Science and Technology of China, Zhanchi Wang, au sein de l’équipe du professeur Nikolaos M. Freris et avec le chercheur Xi Wei, a développé SpiRobs, une famille de robots souples décrite dans Device. Leur géométrie reproduit la spirale logarithmique observée dans plusieurs appendices animaux, dont les bras du poulpe, tandis que leur stratégie de préhension reprend l’enroulement progressif autour d’un objet.
La structure est imprimée en 3D puis actionnée par deux ou trois câbles. Dans les essais publiés, un SpiRob de 38,4 g a porté une charge de 10 kg, soit environ 260 fois sa propre masse, et saisi des objets dont les dimensions variaient sur plus de deux ordres de grandeur.
Les chercheurs ont décliné le même principe en préhenseur miniaturisé, manipulateur d’un mètre installé sous un drone et réseaux de plusieurs SpiRobs capables de s’enrouler autour d’objets.
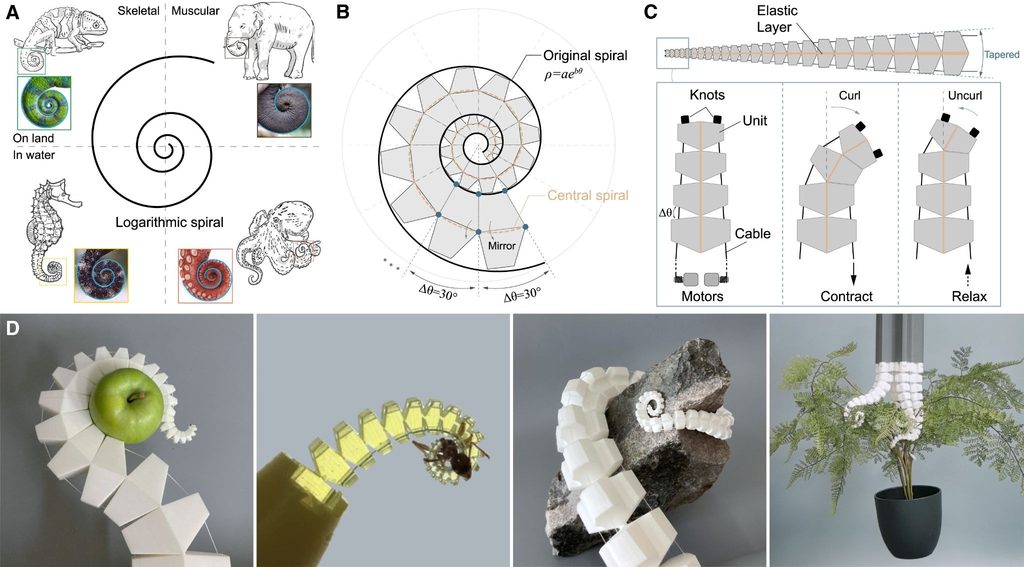
Du préhenseur miniature au manipulateur embarqué sur drone, SpiRobs conserve le même principe de saisie en changeant d’échelle. © Zhanchi Wang
Festo transpose le tentacule dans l’automatisation
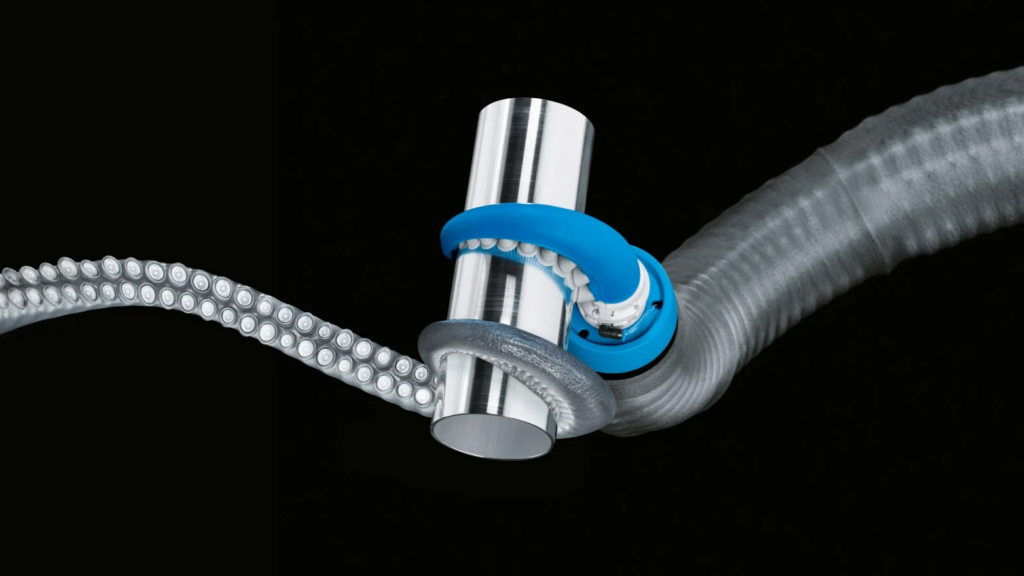
L’industriel allemand Festo a développé son TentacleGripper directement à partir du tentacule du poulpe. Une structure pneumatique en silicone s’incurve autour de l’objet. Deux rangées de ventouses complètent la prise : les plus petites fonctionnent passivement, les plus grandes peuvent être placées sous vide.
Développé au sein du Bionic Learning Network de Festo, le démonstrateur saisit des objets de géométries différentes ou sensibles grâce à la déformation du bras et à l’adhésion répartie sur sa surface.
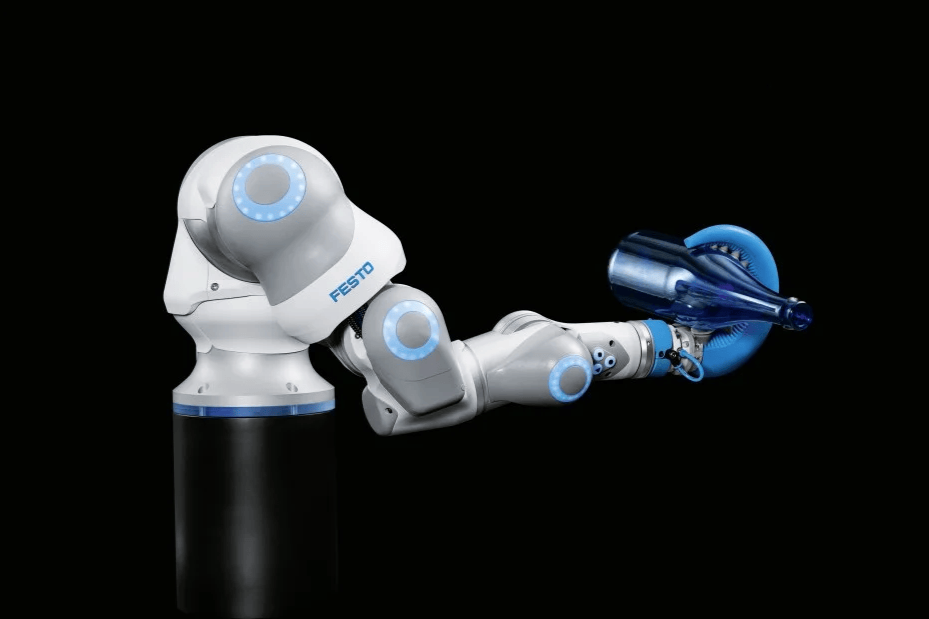
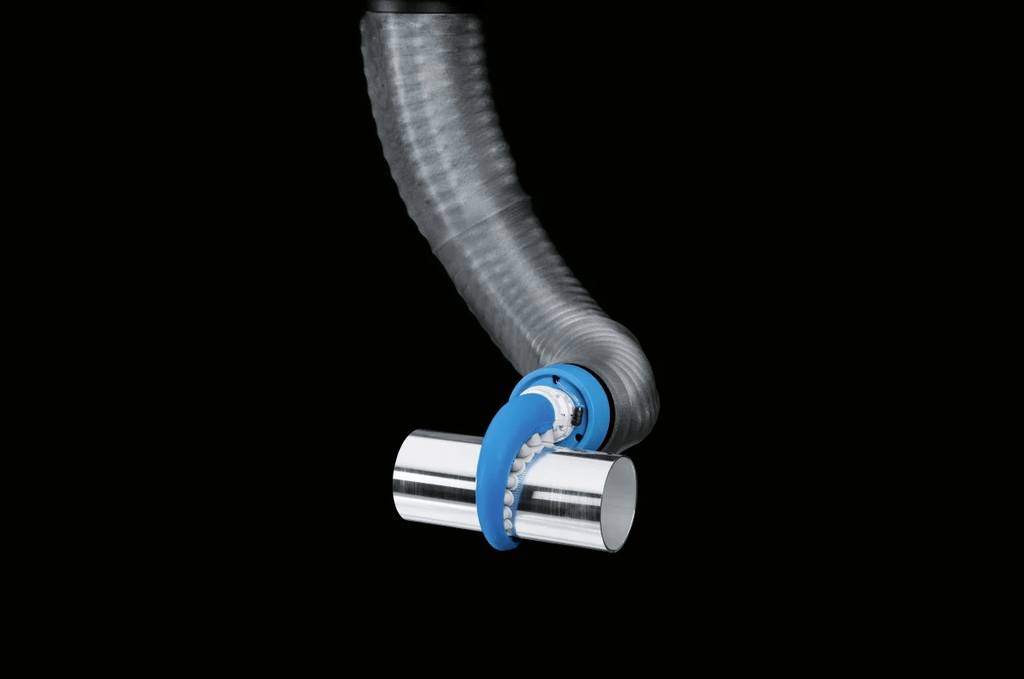
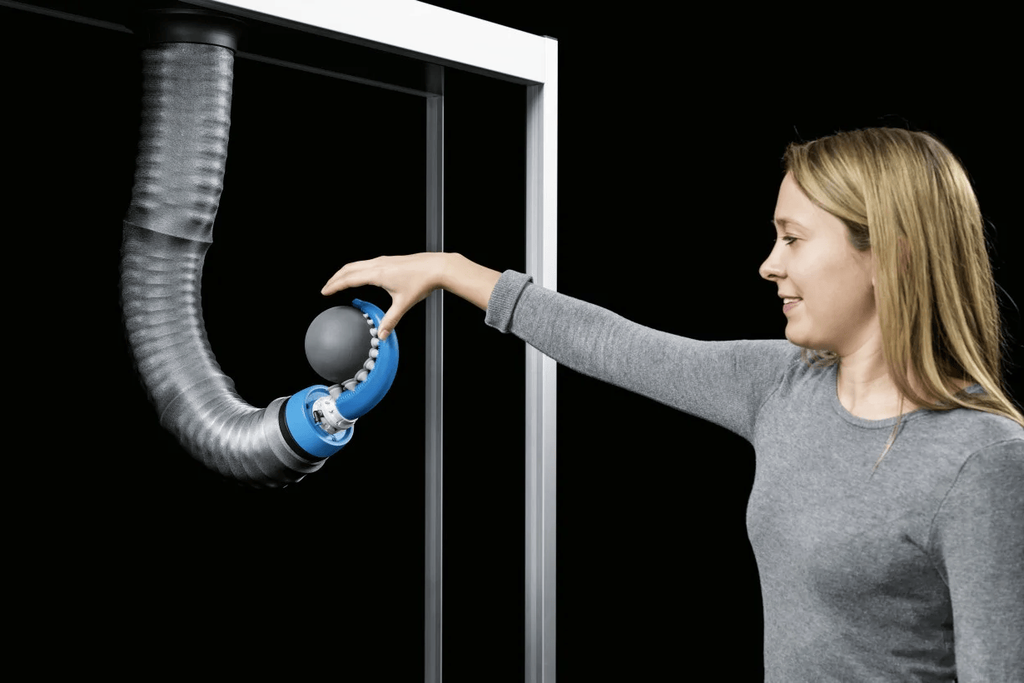
Le TentacleGripper en action sur plusieurs objets de formes différentes. © Festo
La ventouse devient capteur au point de contact
Adhérer, mesurer et déclencher la saisie
Les ventouses du prototype italien contiennent chacune trois LED et trois phototransistors intégrés dans du silicone. Une pression modifie leur géométrie interne et la quantité de lumière reçue.
La même surface détecte le contact, sa direction, l’attachement et le détachement tout en assurant la préhension. Les chercheurs reconstruisent la direction de l’effort avec une erreur inférieure à 18°.
Les informations tactiles alimentent le contrôle sous l’eau sans guidage visuel externe. La succion peut être déclenchée localement lors du contact, puis les signaux transmis au contrôle périphérique déterminent l’actionnement des tendons.
Le Bristol Robotics Laboratory pousse cette intégration dans le circuit fluidique lui-même. Une étude publiée en mai 2025 par l’University of Bristol utilise la circulation d’air ou d’eau d’un même réseau pour adhérer, détecter l’environnement et commander certaines réponses du robot.
Les variations de pression permettent de distinguer différents contacts, d’identifier certaines propriétés de surface et d’estimer la traction exercée sur la ventouse. Une partie de la réponse mécanique est ainsi produite localement par le réseau fluidique.
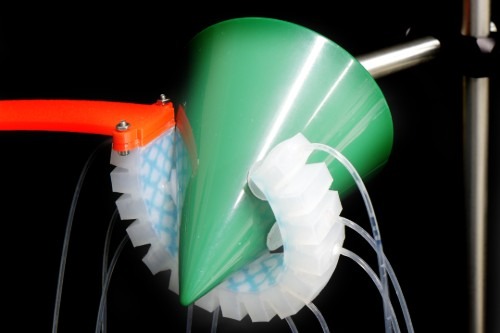
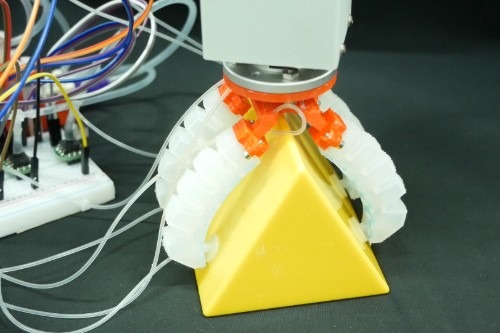
La saisie repose sur un réseau de ventouses dont la pression fournit directement l’information utilisée pour adapter le contact avec l’objet. © Tianqi Yue / University of Bristol.
En septembre 2026, une étude publiée dans le Chemical Engineering Journal a intégré des capteurs conducteurs directement dans une ventouse inspirée du poulpe. Leur déformation permet de mesurer l’état de la prise et d’ajuster automatiquement la dépression. Les auteurs rapportent plus de 2 300 cycles dans leurs essais et un temps de réponse de 571 ms.
MIMETICS transpose la micro-succion à la peau
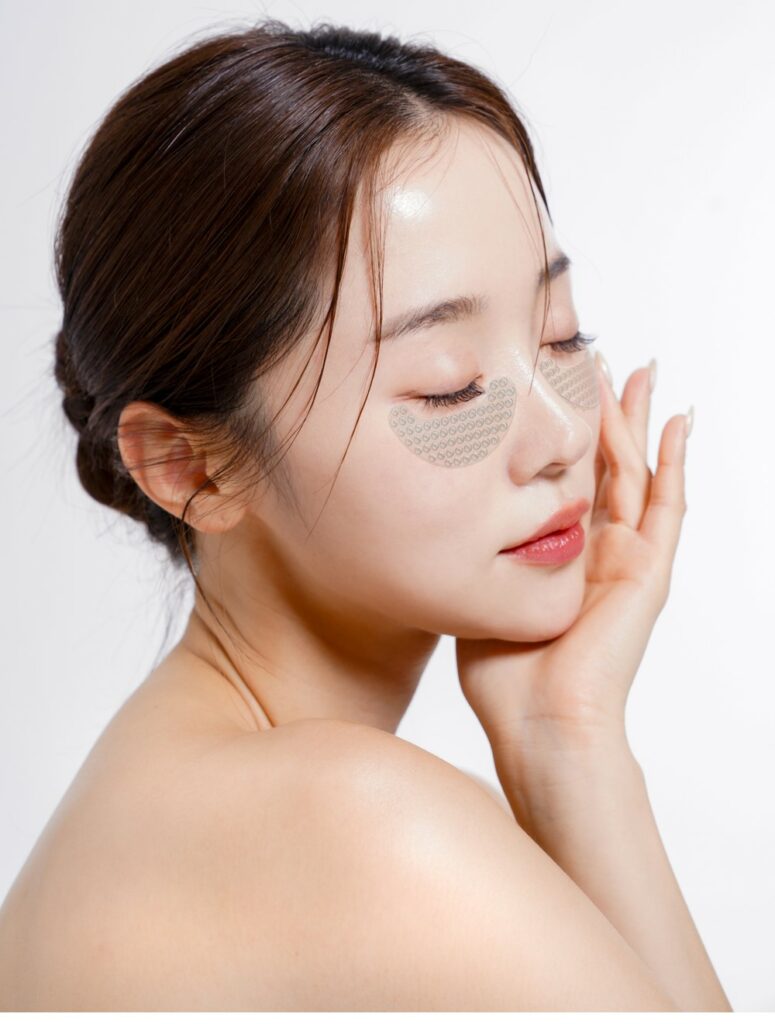
La startup sud-coréenne MIMETICS utilise la microstructure interne des ventouses du poulpe pour l’adhésion cutanée et l’administration transdermique. Sa plateforme Micro Vacuum reproduit des structures tridimensionnelles capables de générer localement une pression négative sans couche de colle conventionnelle.
La technologie prolonge les travaux menés à Sungkyunkwan University, où l’équipe du professeur Changhyun Pang a publié en 2017 dans Nature un patch adhésif inspiré des protubérances internes des ventouses de poulpe. Hyoungki Park, aujourd’hui CEO de MIMETICS, a ensuite participé à des recherches appliquant ces architectures de micro-succion à la délivrance transdermique.
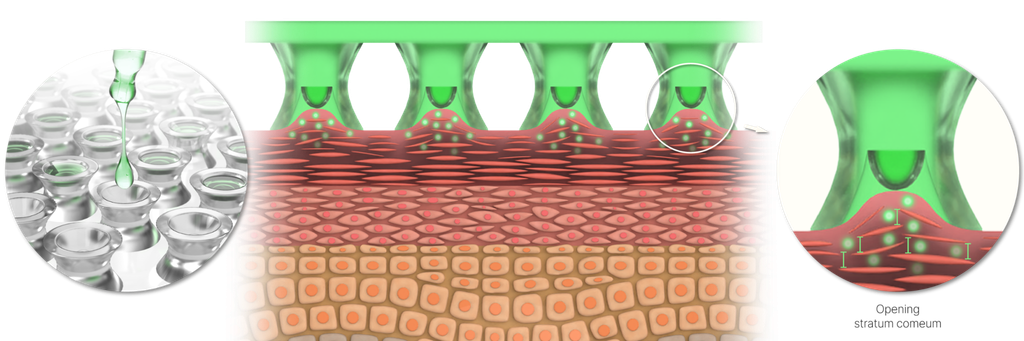
En janvier 2026, MIMETICS et Sungkyunkwan University ont présenté un patch à double couche fondé sur cette architecture. L’entreprise intervient sur l’évaluation des applications et leur commercialisation. Elle indique avoir réalisé quatre transferts technologiques universitaires et déposé plus de trente brevets en Corée du Sud et à l’international. Elle a aussi présenté sa plateforme à VivaTech 2026 à Paris.
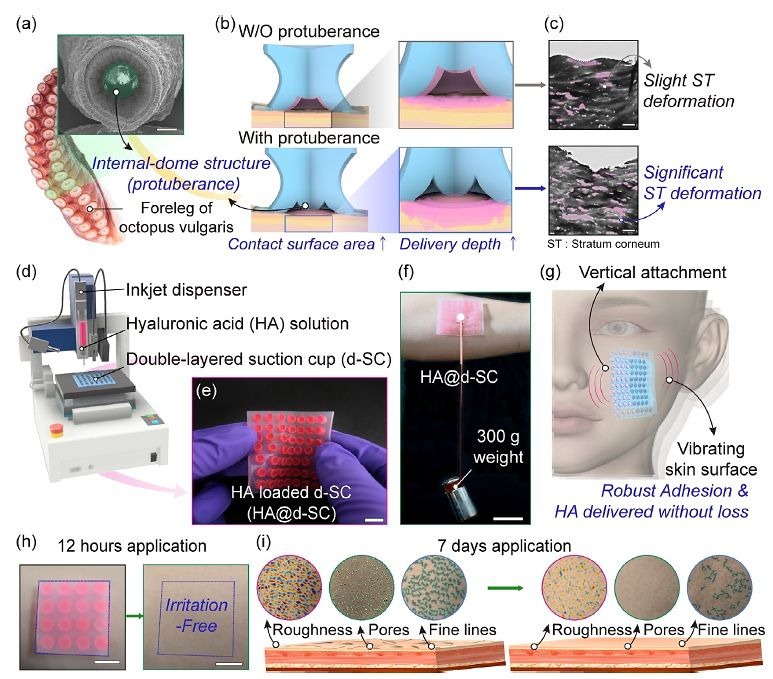
Dans les essais rapportés, le patch a supporté une charge verticale de 300 g et maintenu son adhérence sous des vibrations atteignant 3G. © MIMETICS.
De la peau changeante aux surfaces reconfigurables
Stanford programme relief et couleur dans un même film
La peau du poulpe peut modifier son apparence et sa topographie. Des papilles musculaires font apparaître ou disparaître des reliefs sur certaines parties du corps.
En janvier 2026, une équipe de Stanford University a publié dans Nature des films polymères souples explicitement inspirés de la modulation dynamique de la peau des céphalopodes.
Le polymère conducteur utilisé gonfle ou se contracte différemment selon la dose d’irradiation électronique reçue. Une exposition localisée encode la future topographie du film, révélée ensuite sous stimulation chimique ou électrochimique.
Les chercheurs ont également intégré le polymère à des cavités optiques de Fabry-Pérot. Lorsque son épaisseur varie, les longueurs d’onde réfléchies changent. Une architecture multicouche permet de dissocier partiellement la modification du relief de celle de la réponse optique.
Le Stanford Office of Technology Licensing propose la technologie au transfert et référence la demande de brevet WO2025137278.
La programmation par faisceau d’électrons, la vitesse de réponse, la tenue sur un grand nombre de cycles et la fabrication de grandes surfaces restent à documenter à une échelle industrielle.
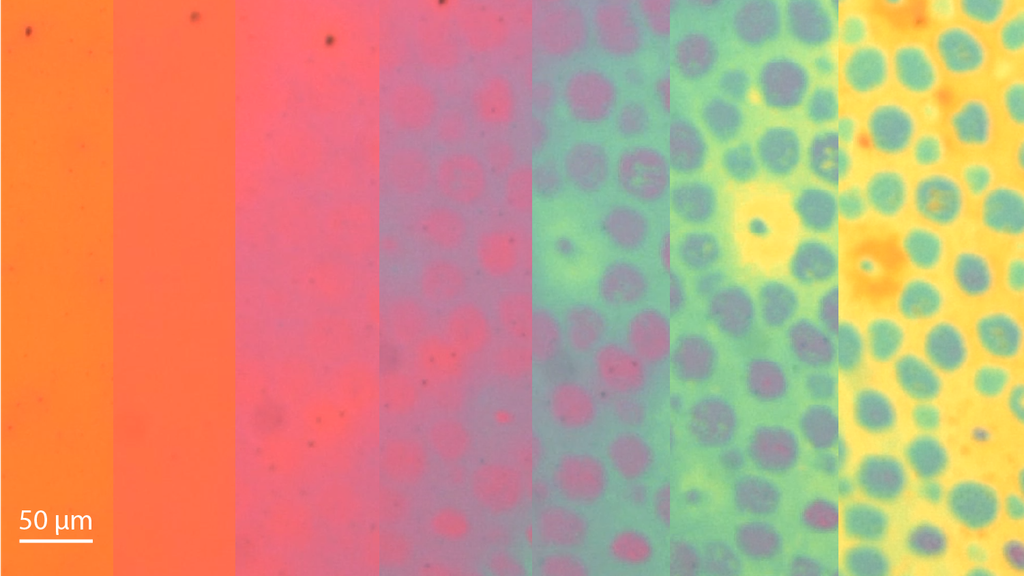
À Stanford, un matériau inspiré du poulpe change de couleur et de texture. Ici, l’évolution des motifs colorés dans un échantillon de peau photonique souple. © Siddharth Doshi – Stanford University
morph transforme l’adaptabilité en cellules robotiques
La société londonienne morph, fondée en 2024, a dévoilé en juin 2026 une plateforme de cellules robotiques souples capables, selon l’entreprise, de détecter leur environnement et de modifier leur forme et leur rigidité. morph cite explicitement l’adaptabilité du poulpe comme source d’inspiration.
Ces cellules combinent matériaux déformables, simulation physique et apprentissage par renforcement. L’entreprise vise d’abord des applications liées au mouvement humain, à la prévention des blessures et à l’assistance à la mobilité.
Aucune production commerciale à grande échelle n’est documentée dans les sources consultées.
Morph lance une plateforme de cellules robotiques souples capables de modifier leur forme pour adapter leur comportement à différentes applications physiques. © Morph
Fabriquer un corps qui assure plusieurs fonctions
Les ventouses développées par l’Istituto Italiano di Tecnologia ont été soumises à 20 000 cycles d’indentation et le bras à 10 000 cycles d’actionnement dans les essais publiés. Ces mesures caractérisent la répétabilité du prototype dans les conditions expérimentales sans établir une durée de vie industrielle.
Intégrer mouvement, perception ou adhésion dans une structure souple impose de contrôler simultanément élasticité, fatigue, connexions électriques, conduites fluidiques, étanchéité et reproductibilité du moulage. Une déformation utile au mouvement peut perturber un capteur, une conduite ou une connexion placée dans le même matériau.
Chez le poulpe, la structure participe directement au mouvement, au toucher et à l’adaptation. La difficulté industrielle consiste désormais à conserver ces fonctions lorsqu’elles doivent être fabriquées, répétées et maintenues dans la matière.